返回项目列表
ARCHIVE / 01 Mechanical Engineering
复杂环境下轻量化四足机器人研发
围绕四足机器人整机机械架构、平面五杆并联腿、轻量化设计、有限元分析与样机验证,完成从结构方案到实体测试的工程迭代。
项目概览
项目面向复杂场景运动需求,研发具备快速移动、稳定支撑与可靠运行能力的轻量化四足机器人。整机配置四套模块化腿部、共 8 个主动关节,实现站立、抬腿及协调行走等运动功能。
核心技术
- 根据运动空间及承载需求完成机器人总体机械架构设计,并使用 SolidWorks 完成中央承载机架、腿部模块、驱动安装结构、传动组件与足端结构的三维建模、装配及干涉检查;
- 单腿采用双电机驱动的平面五杆并联机构,将电机及主要驱动部件布置于机身近端,降低腿部远端质量与摆动惯量;
- 采用碳纤维板、镂空结构与模块化接口,在整机刚度、质量与维护效率之间进行平衡;
- 针对单腿支撑、对角腿支撑、最大驱动扭矩与足端侧向载荷等典型工况开展有限元分析,并根据应力、变形与安全性结果对薄弱区域进行局部加强和拓扑优化;
- 参与零部件加工、整机装配与运动调试,检查装配精度、运动干涉、轴系支撑及连接可靠性,并结合样机运行完成结构迭代。
个人职责
项目核心成员,主要承担整机机械系统设计、并联腿与轻量化结构设计、有限元分析,并参与样机装配与运动验证。
公开说明
网站仅展示经水印和公开安全处理的样机照片与运动演示;CAD、有限元图和比赛素材仍不公开。
PROJECT MEDIA
项目影像
以下内容为已加水印并完成公开版处理的项目记录。
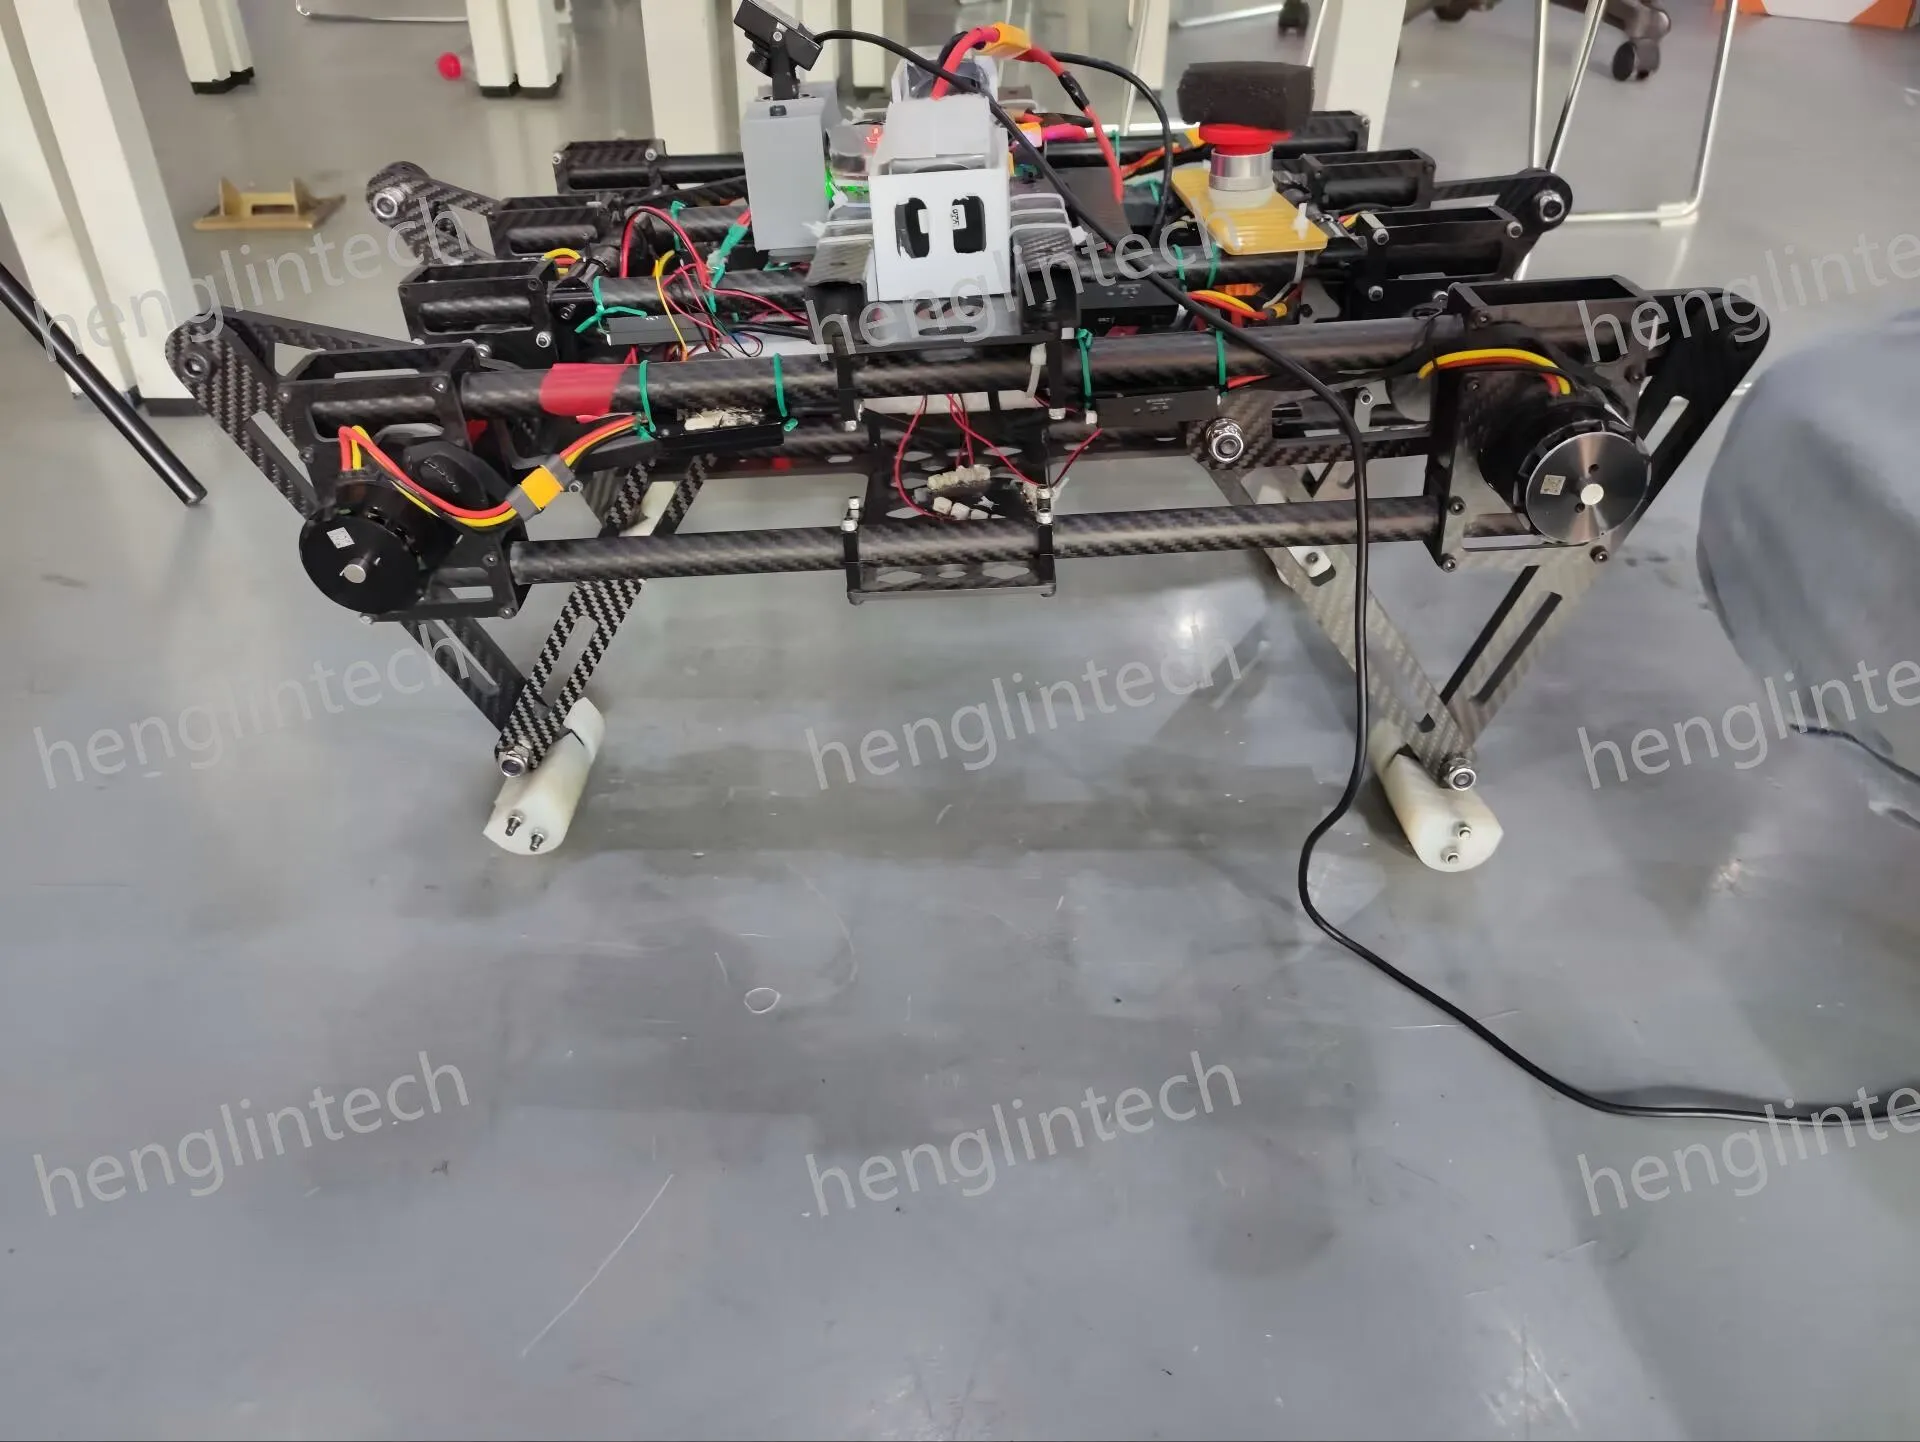
样机结构视角一:展示机身、腿部机构与驱动布置。
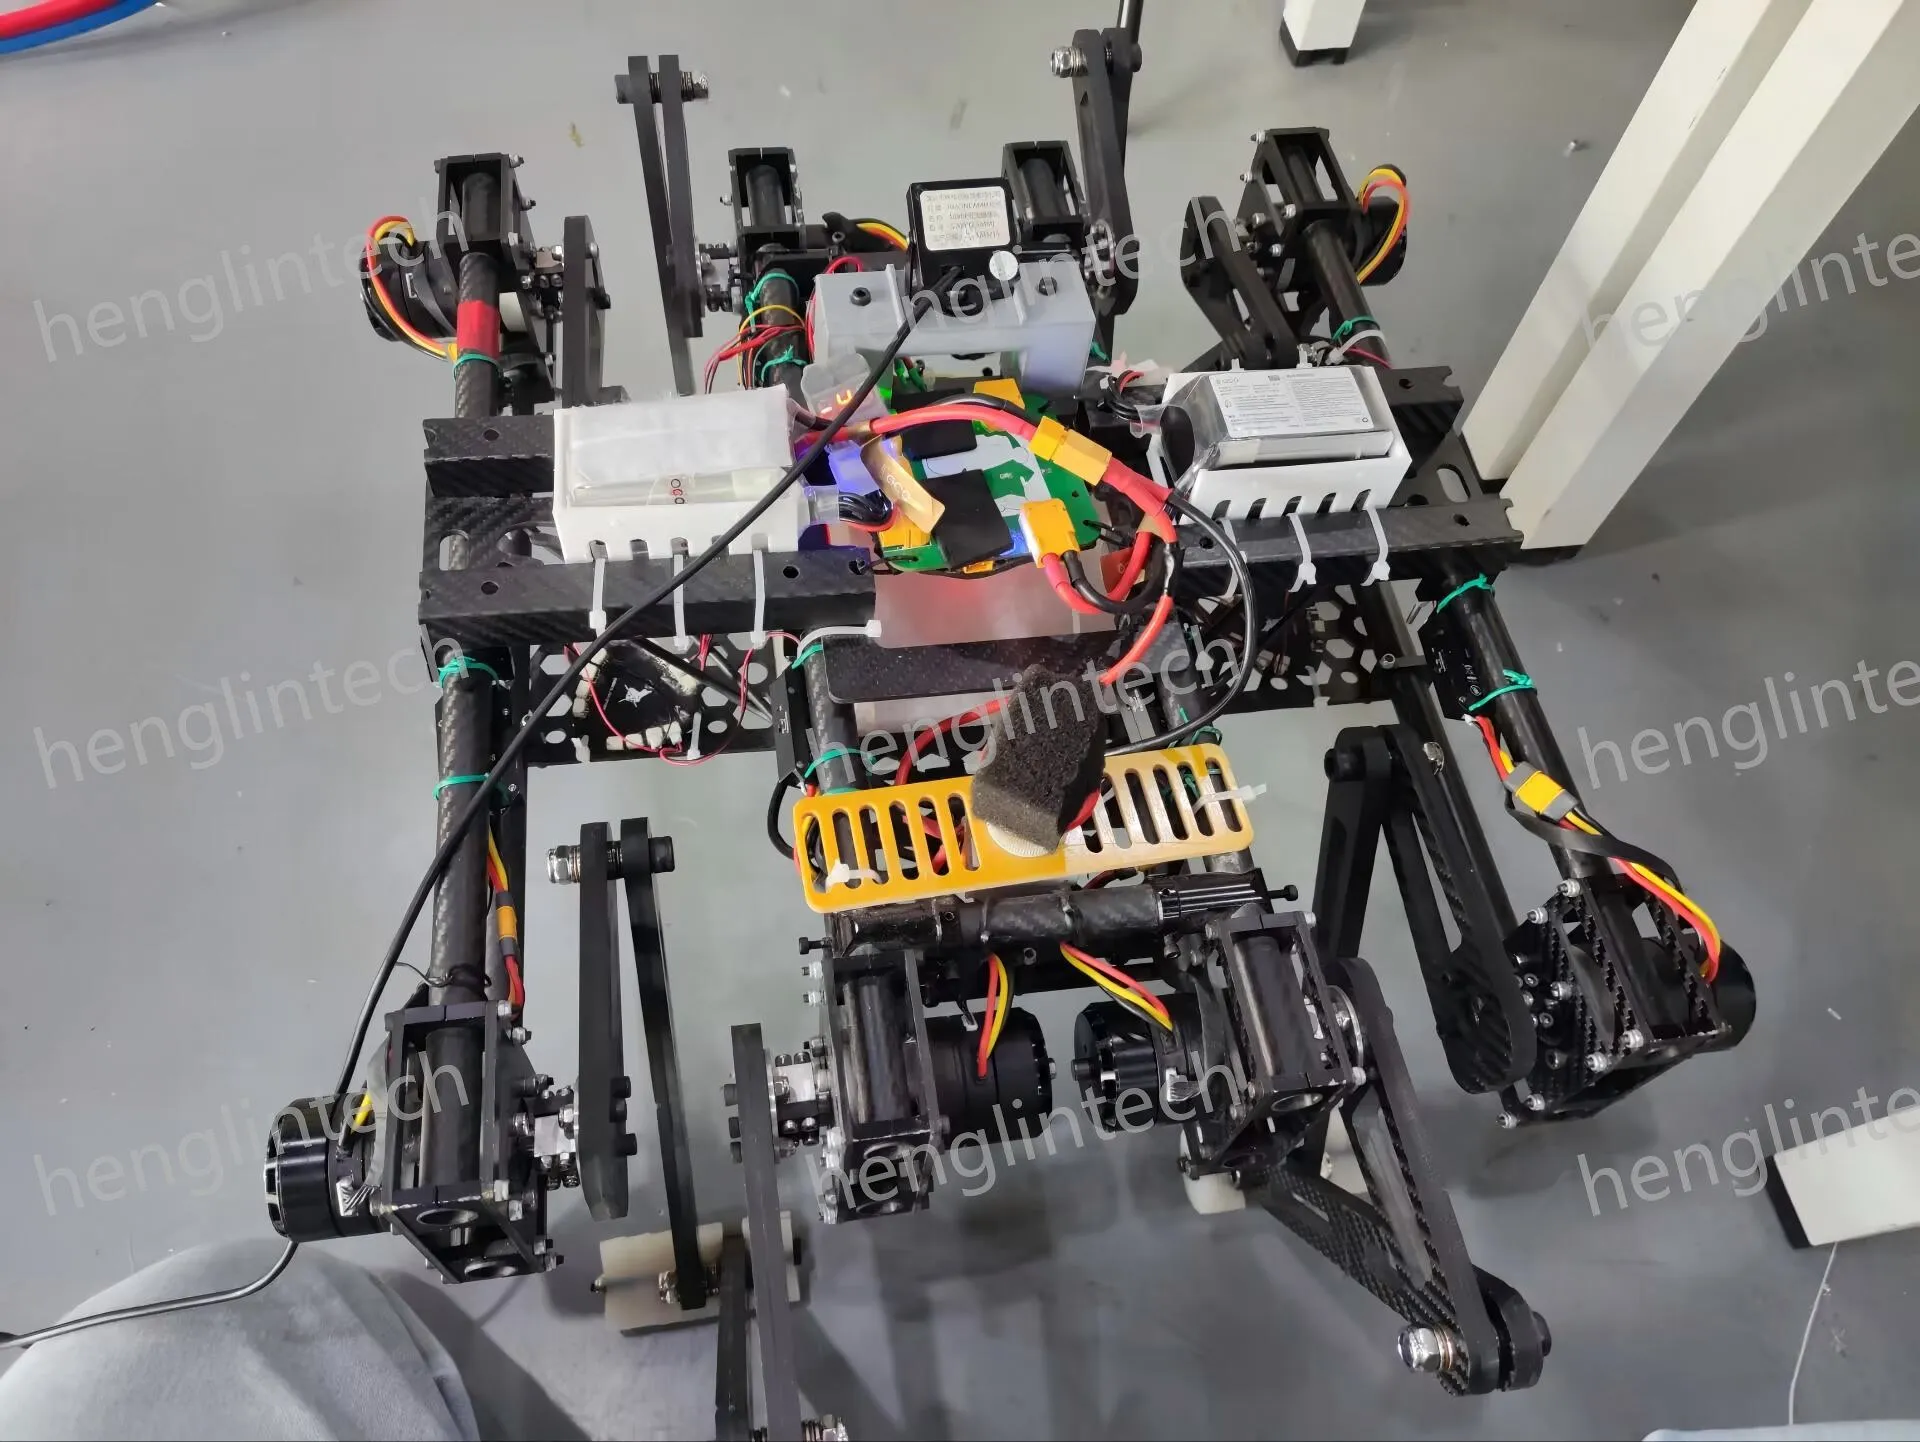
样机顶部结构:展示机身框架、驱动与电气组件布置。
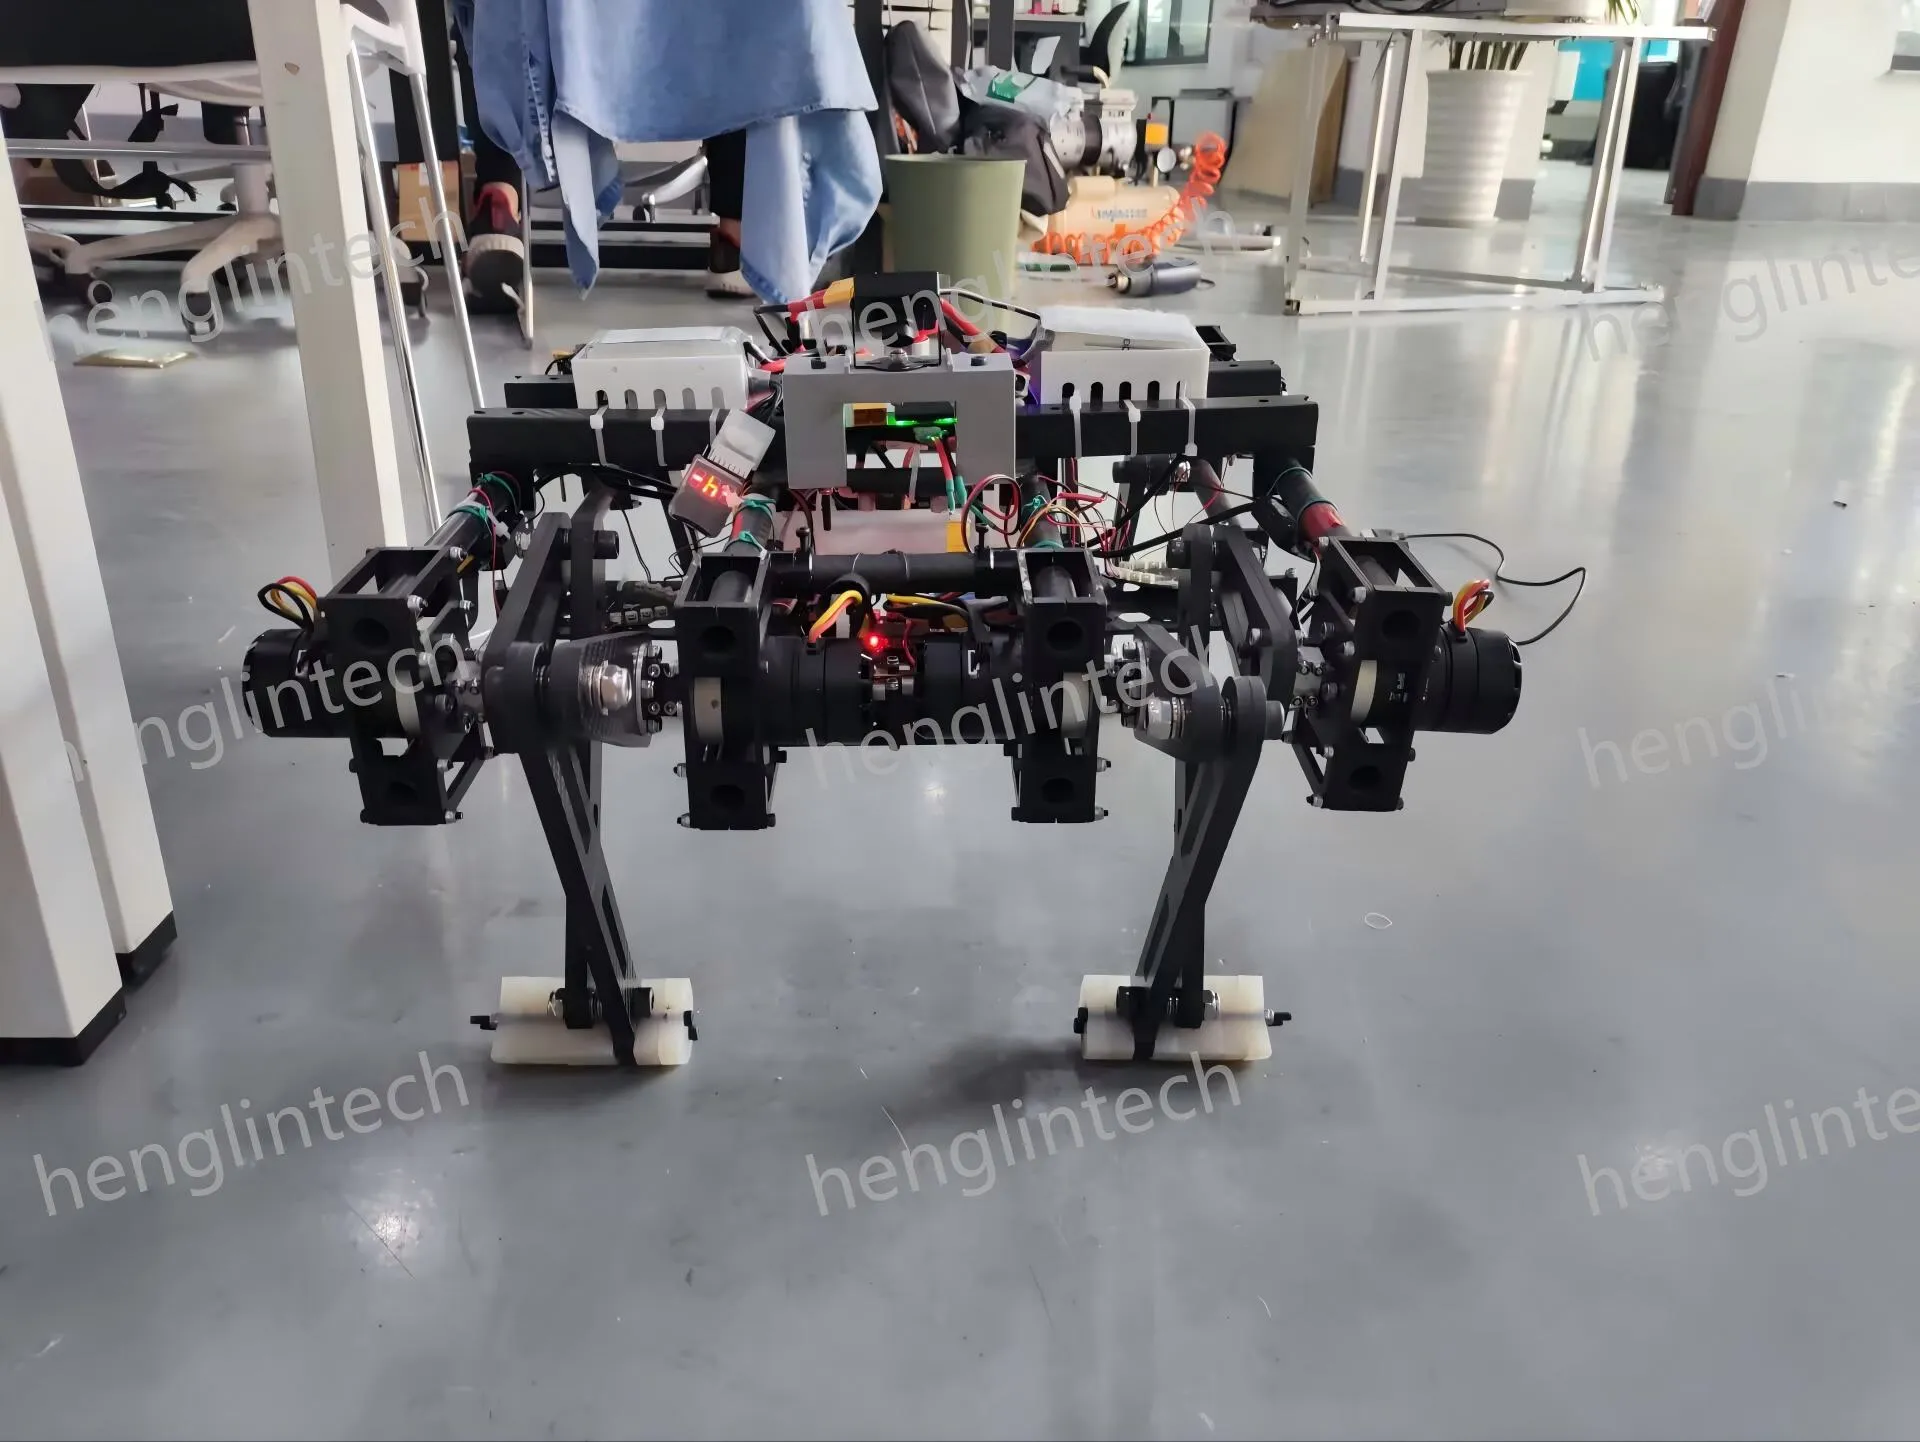
样机站立状态:用于检查腿部姿态、支撑关系与整机结构。
运动演示:记录样机在测试区域内的运动过程。视频已移除音轨。
项目成果
- 完成四足机器人样机研制,实现稳定站立、抬腿及协调行走,并完成结构仿真、装配调试与迭代验证。