返回项目列表
ARCHIVE / 03 Robotics
面向医学样本转运的 AGV 移动机械臂系统设计与仿真
面向医院医学样本转运场景,设计并验证 AGV 与 FR10、RG2 协同作业系统,覆盖移动运输、目标到达、机械臂操作及样本抓取/放置流程。
项目概览
项目面向医院医学样本转运场景,设计并验证一种移动机械臂协同作业系统,使其能够完成“移动运输-目标到达-机械臂操作-样本抓取/放置”的完整自动化任务流程,研究移动平台、机械臂、夹爪及传感系统之间的协同控制与安全作业机制,并预留 ROS2 通信与任务编排接口。
核心技术
- 机器人系统建模与集成: 完成两轮差速 AGV、FR10 六轴机械臂及 RG2 夹爪的 CoppeliaSim 场景集成;设计机械臂安装支架、末端夹爪连接关系与 TCP 坐标系;建立车体、轮组、机械臂与夹爪动力学模型,通过碰撞几何、质量惯量、质心及轮地接触参数优化,实现整车稳定运行。
- 医学样本转运场景设计: 搭建包含待命区、样本接收区、检测设备上料区、样本暂存区、异常样本区及充电区的医院仿真环境;规划单向循环主路线、站点支线、预对接点与精确对接点,并完成通道净距、转弯空间、机械臂操作范围及任务站布局设计。
- 感知与运动控制开发: 基于 ZeroMQ Remote API 与 Python 建立仿真控制接口,实现 AGV、机械臂、RG2 及六路接近传感器的状态采集、接口校验和运行日志;设计差速驱动、到站判定及障碍物减速/停车控制方案。
- 任务协同控制机制: 基于任务状态机建立 AGV 移动、机械臂操作与 RG2 抓取之间的协同机制,设计到站解锁、机械臂安全位确认、抓取状态判定及异常停车等状态逻辑,实现完整样本转运流程。
个人职责
项目负责人,负责移动操作机器人系统建模与集成、医院仿真场景与任务站设计、Python-CoppeliaSim 控制通信、感知与运动控制,以及任务状态机协同逻辑设计。
公开说明
网站仅展示经水印和公开安全处理的当前仿真模型与场景;代码、实验材料和后续结果按实际进度另行审核。
PROJECT MEDIA
项目影像
以下内容为已加水印并完成公开版处理的项目记录。
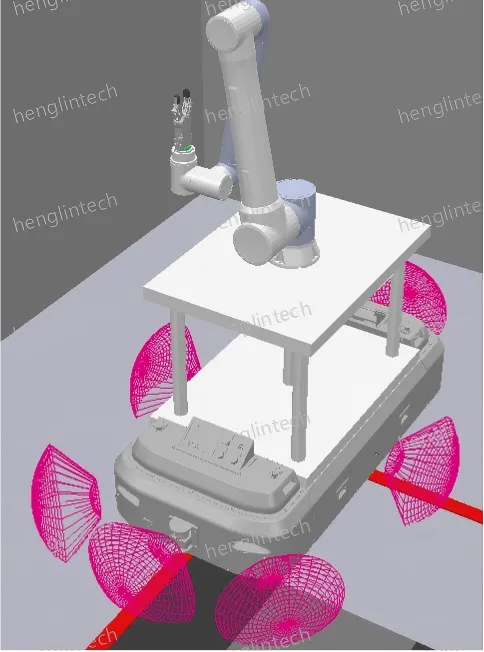
移动操作机器人仿真模型:集成差速 AGV、机械臂、夹爪与环境感知组件。
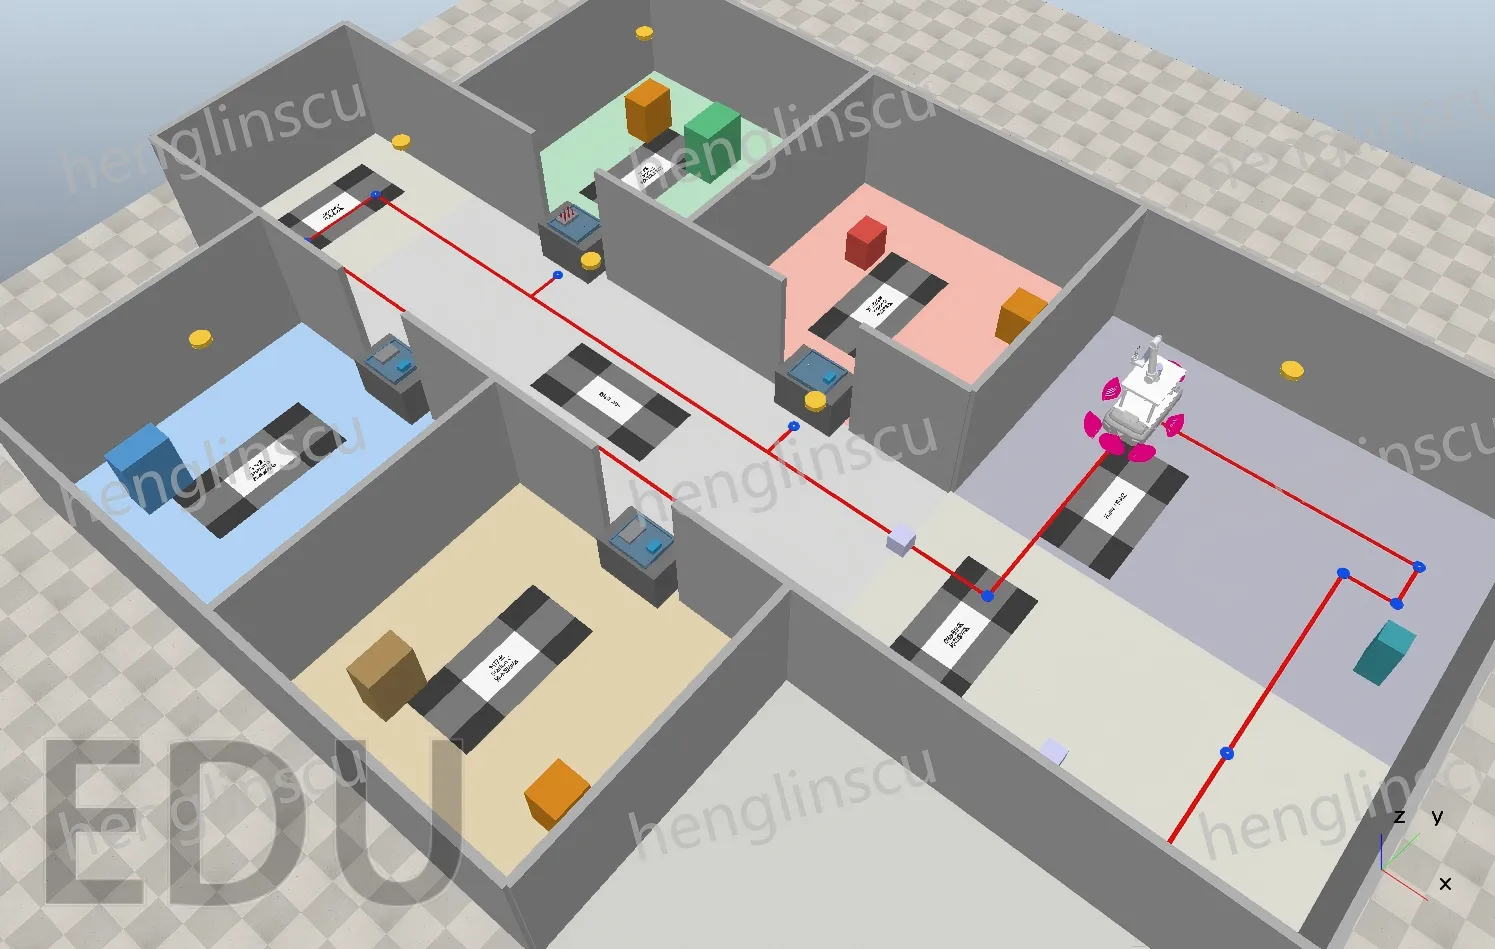
医学样本转运仿真场景:展示功能区域、路径点与移动平台路线。
项目成果
- 已完成医院医学样本转运场景及AGV-FR10-RG2移动操作机器人仿真平台搭建,实现Python与CoppeliaSim通信、多源状态采集及AGV稳定运动,为后续样本自主抓取、运输与放置的任务协同控制奠定仿真基础。